本报讯 (记者 袁传玺)11月14日,北京谋先飞科技有限公司(以下简称“谋先飞”)(Motphys)自研新一代物理仿真引擎MotrixSim1.0,于GLOSIM2026、COSCon'2026正式发布。
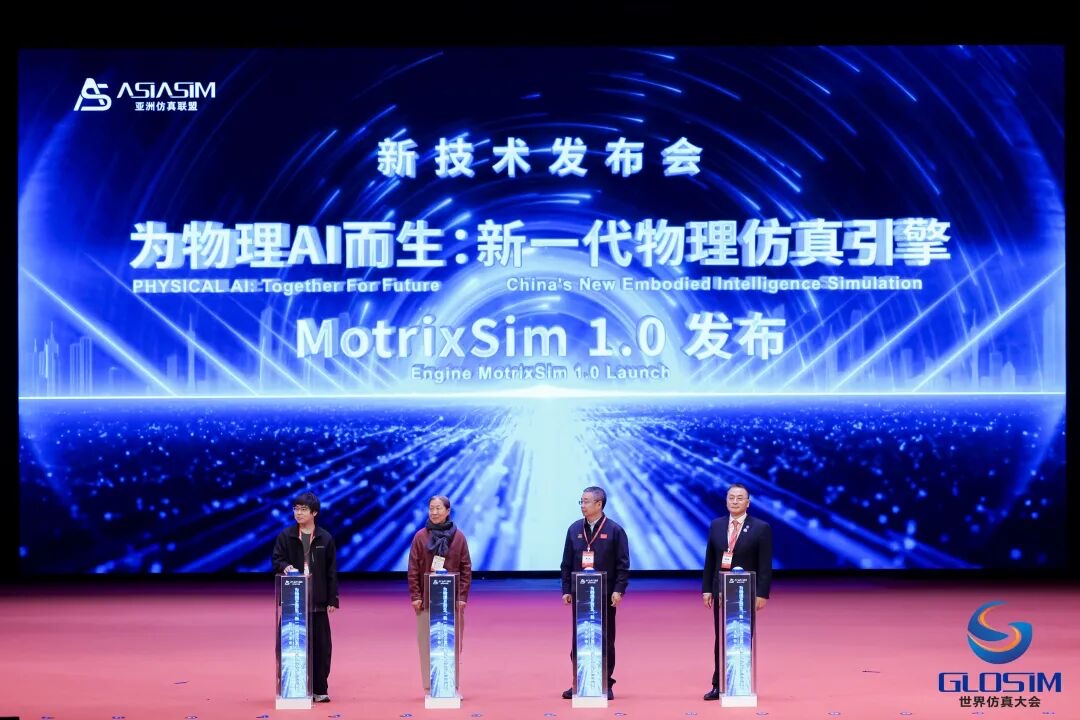
世界仿真大会现场(GLOSIM2026)企业供图
“过去,仿真主要用于验证,处于研发末端,是防错辅助工具。但具身智能时代带来全新工作流,智能系统需要在虚拟环境中反复试错,积累海量交互经验。”谋先飞联合创始人兼CTO张衡表示,“以前仿真给机器判卷,现在仿真给机器喂招,打造物理AI自进化的实验室。”仿真正升级为物理AI时代的重要基础设施,新仿真时代由此开启。
谋先飞从底层求解器入手,自主研发MotrixSim,聚焦物理AI三大核心难题。第一,实现精准物理交互与环境感知。将现实物理参数映射至仿真环境,攻克精细接触、复杂几何、多体动力学求解等难题,缩小仿真与现实的差距,搭配多模态传感器与高保真渲染,构建虚实对齐的平行仿真世界。
第二,实现高效规模化生成与训练。采用CPU/GPU异构架构,依靠高性能通信、统一内存以及百万级并发统一约束链,在兼顾物理精度的同时扩大训练规模、提升吞吐量。据公司介绍,在4096个并发环境下可达每秒数百万物理步,G1人形机器人端到端训练仅需10.2分钟,对比方案需要130.8分钟,算力效能显著提升。
第三,提升虚实迁移成功率。融合视觉、几何、触觉等多维度感知,补齐机器人认知盲区,形成环境观测与行为反馈的完整闭环。
据了解,引擎核心基于Rust开发,兼顾高性能与内存安全,兼容鲲鹏、天数智芯、摩尔线程、英伟达、AMD、Apple等多元算力生态,降低具身智能硬件使用门槛。
据公司介绍,MotrixSim已完成十项高难度压力测试,多项能力取得突破。底层摒弃分步计算再修正的传统模式,采用广义坐标整体求解多体动力学,还原真实机械联动。
大规模训练对比测试显示,在同等任务、算法与参数配置下,MotrixSim完成G1全身跟踪任务训练耗时10.2分钟,国际参考方案耗时130.8分钟,后者耗时约为前者的12.8倍。MotrixSim支持4096个环境大规模并行,实现每秒百万级物理步。
MotrixSim不止服务机器人领域,还面向汽车、工程机械、工业产线等各类可控物理实体。不同硬件形态各异,但都需要在不确定环境下完成观测、决策与物理动作反馈。谋先飞以MotrixSim引擎为核心,向上搭建MotrixLab训练平台、MotrixGen数据生成管线,配套SimReady资产体系,建成覆盖“资产—仿真—训练—部署”全链路的通用仿真训练平台。
依托Real2Sim2Real闭环,对真实场景进行高保真重建后,在虚拟环境中开展大规模仿真训练,再将模型零样本迁移部署至真机,让高成本、高风险的试错推演尽可能在虚拟空间完成,推动机器人、汽车、工程机械之间的物理经验互通流转,支持刚柔耦合仿真、人形机器人攀爬、车辆动力学等多元任务验证。
“文本可以复制,但过去物理经验无法复制。”张衡谈到,“新仿真时代,把试错推演交给虚拟世界,把确定的成功交给现实。物理AI想要持续自我进化,就要让物理经验可以复制、组合、批量生成。仿真不再是流程末端的验证工具,而是物理经验的生产系统。”
谋先飞围绕物理交互挑战,打造支撑物理AI迭代进化的通用底座,持续探索虚实融合,助力物理AI生产力变革。
(编辑 黄力)
 京公网安备 11010602201377号京ICP备19002521号